Évitez les dérives mécaniques grâce à la mesure de vitesse intégrée
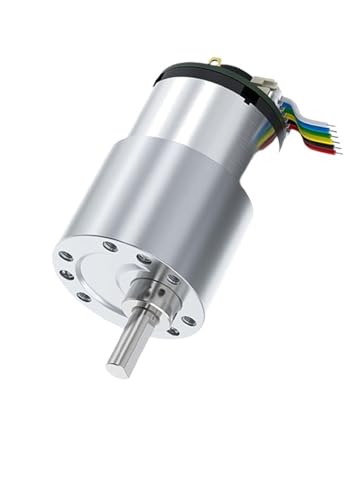
Aligner parfaitement la trajectoire d'un robot mobile est un défi majeur lorsque les moteurs manquent de retour d'information. Ce moteur à engrenages miniature JGB37-520 apporte la réponse technique définitive à ce problème. Son encodeur Hall intégré fournit les données de vitesse nécessaires pour corriger instantanément les écarts d'alimentation entre vos roues, garantissant une ligne droite parfaite.
Une polyvalence éprouvée en 6V et 12V
Bien que configuré pour une rotation stable de 10 RPM sous une tension de 6V, ce moteur à courant continu tolère de larges plages de tension pour s'adapter à votre électronique de commande. Sa capacité à alterner la marche avant et la marche arrière instantanément évite les blocages mécaniques dans les virages serrés ou les inversions de cycles.
Spécifications de fonctionnement
| Caractéristique | Détails techniques |
|---|---|
| Référence | JGB37-520 Single Motor |
| Vitesse nominale | 10 RPM sous 6V |
| Gestion de direction | Double sens (Avant et Arrière) |
| Interface de mesure | Câblage encodeur Hall inclus |
Un choix rationnel pour tous les concepteurs qui refusent de sacrifier la précision au profit de l'encombrement.